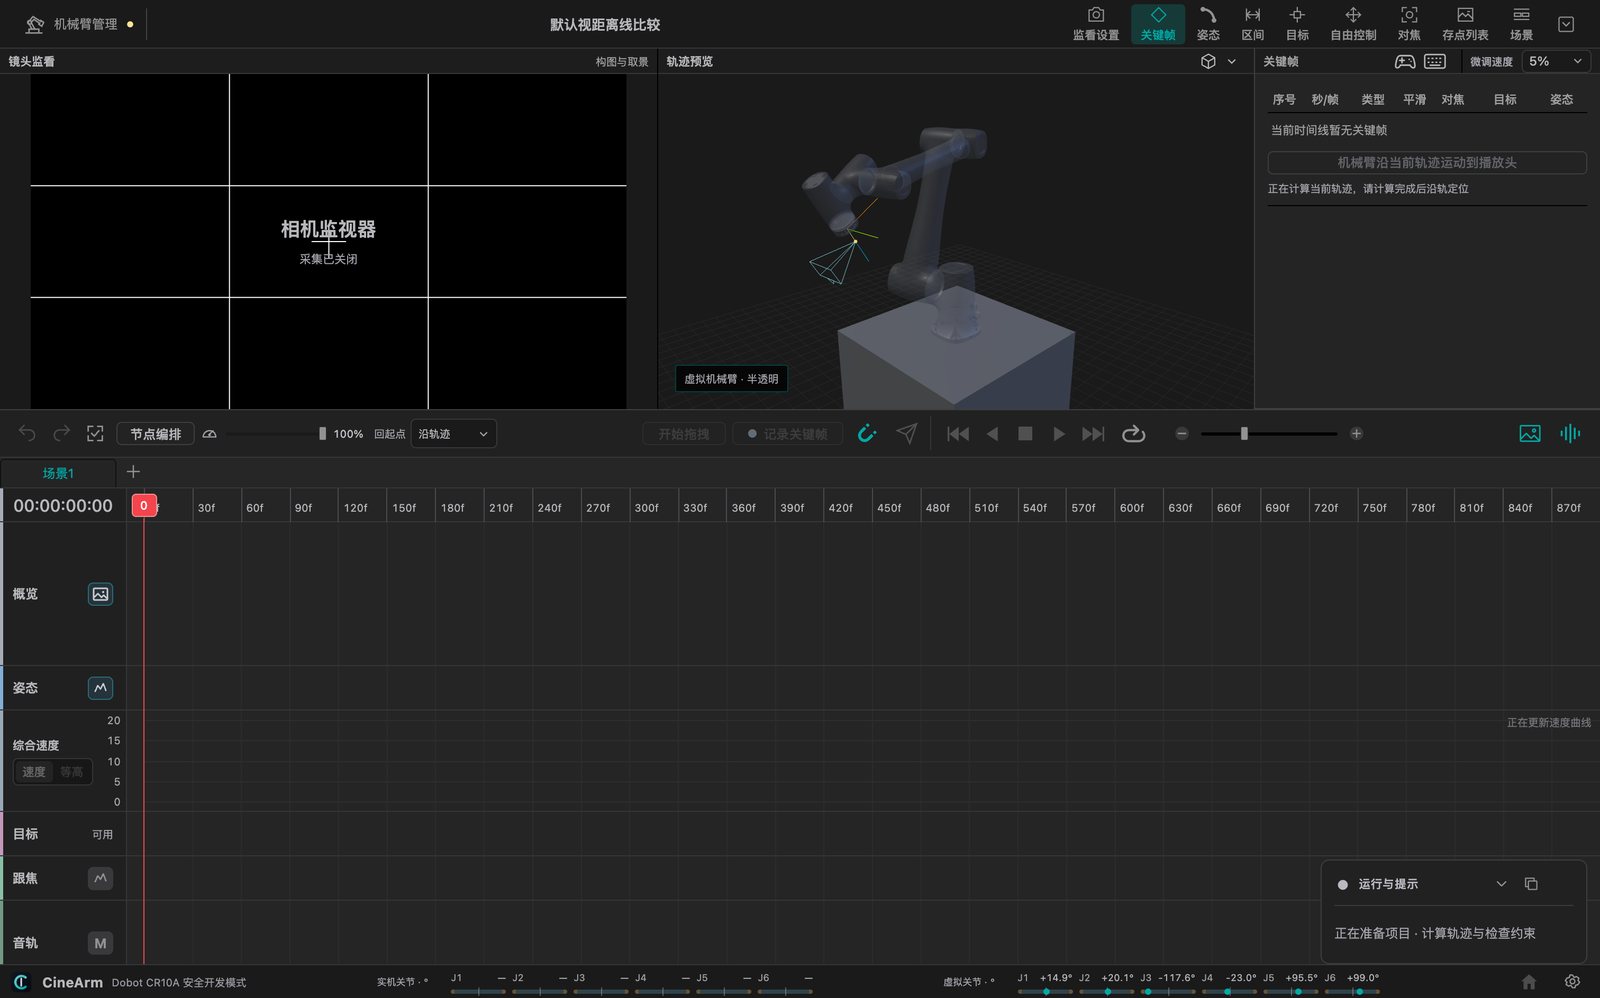
把机位、顺序、到达时间、运动路径、镜头朝向和焦点,放进同一条时间线。 一个项目能存下好几套镜头方案,先在虚拟机械臂上练到顺手,再到现场接上设备。
从第一个机位到最后一次停稳,整个过程都在同一个画布上完成。
记下几个机位,决定先走哪个、每个机位几秒到达。改错了随时撤回,一个项目可以同时留好几套方案。
直线、三点圆弧、围绕目标的圆弧或自定义过渡都能选,每一段单独调速和加减速,长镜头也不会忽快忽慢。
把镜头要看的那个位置存成目标,整段运动自动对准它。机位怎么挪,构图都不会跑。
让焦点跟着画面时间变化,接上跟焦马达一起跑。也可以先编好焦点,再到现场连设备标定。
手上没有真机也能练完整流程:模拟一台可以接管、可以微调、可以记录的机械臂,步骤一步不少。
快照帮你记住当时的构图,随时回到那个机位对比;监看画面、构图辅助线和虚拟布景都能按现场需要调。
软件里的顺序是这样的,每一步都能单独回头改,不用推倒重来。
把机械臂挪到手边的位置,或者直接输入角度,点一下记录当前姿态。两个机位之间会自动生成一段运动区间,先后顺序随时调。
每段可以选直线、三点圆弧或围绕目标的圆弧。速度曲线能整体看,也能单段拉;加减速分开调,长距离移动不会一头栽进去。
建一个可复用的目标点,让整段镜头持续对准它。焦点按时间变化,先编好曲线,到现场接上跟焦马达再标定。
在虚拟机械臂上从头走一遍:播放、暂停、微调、换方案都不会碰真机。多套方案可以都走一遍再决定用哪条。
先让机械臂到本次起点,再正式运行。中途能暂停并从当前位置续上,真出异常有专用恢复流程,不必重排整条镜头。
不靠背命令,靠手感和画面做决定。
输入数字、直接拖拽、键盘微调、手柄推摇 —— 哪种顺手用哪种,找机位不用来回切工具。
导入音频,在波形上打节拍标记,卡着鼓点安排运镜节奏,画面和声音一次对上。
同一个项目里可以放多套镜头方案,拍之前先都走一遍,选最像的那条。
跑到一半可以暂停、从刚才的位置继续;真出异常有专门的恢复流程,不会卡在现场。
CineArm 面向越疆(Dobot)协作机械臂,当前版本已注册 Nova 5、CR5、CR10、CR10A(含 CR10V)与 CR20A。 这些机型都能在没有真机的情况下先虚拟练习。
5 kg 负载的轻量档,适合微单、小型机位和需要频繁换场地的拍摄。Nova 5 本体 14 kg,一人就能挪位。
10 kg 负载的主力档,能带中型机身和常用焦段。CR10V 与 CR10A 共用同一套项目配置,选型时可以一并看待。
20 kg 负载、1700 mm 半径,用来带重型机身和长焦。目前提供虚拟模型,适合先在软件里把镜头排好。
练习和准备都不花钱,只有正式开拍才可能用到上限。
 CineArm